从「人控」到「智控」:电车如何重新定义越野牵引力
越野一直是考验驾驶员"黄金右脚"的活儿。电动车正在悄悄改变规则:较量正从人的反应,转向毫秒级的算法。这篇文章讲的是滑移率、电机响应速度,以及为什么一辆没有机械差速锁的比亚迪 SHARK,能在低附着路面上跑赢装着三把锁的柴油皮卡。
越野的核心难题:滑移率的"黄金分割"
在越野驾驶中,有一个数字决定一切:滑移率——即轮胎转速与车辆实际行驶速度之间的差异程度。不同路面对滑移率的要求截然不同:
- 高附着路面(柏油路): 滑移率为 0 是最理想的状态。轮胎完全滚动、不打滑,抓地力最大。
- 低附着路面(砂石、泥泞、冰雪): 零滑移率并不是最优解。过度限制动力输出,反而会让车辆陷入"有力使不出"的困境;让轮胎产生一定程度的受控滑移,反而能清除胎纹间的附着物,让胎面"啃"住松软介质,从而获得更大的驱动力。
所以问题变成:滑移率控制在多少才是合适的?
对燃油车而言,答案几乎完全取决于驾驶员的经验和脚下功夫。发动机的峰值扭矩区间非常窄(汽油机大约在 2000–3000rpm,柴油机在 1600–2200rpm)。越野时,驾驶员必须用精准的油门控制,让发动机持续"挂"在这个狭窄的扭矩峰值区间,同时还要根据轮胎打滑的反馈,用"脉冲式供油"或"点刹"手动调节动力输出,避免陷车。操作门槛极高:经验不足的人,很容易在坡中因转速跌落而动力不足,或因猛踩油门导致车轮疯狂空转刨坑。
电车的颠覆性优势:毫秒级的精准"智控"
电动车从根本上改变了这套逻辑,这得益于电机两个天生的物理特性:
- 全转速区间恒定大扭矩。 电机在启动瞬间即可输出峰值扭矩,并且能在极宽的转速范围内维持,无需像燃油车那样"等转速爬升"。
- 响应速度极快。 电机控制器调整扭矩大约只需要 1 毫秒。而燃油发动机的扭矩响应要经过节气门、喷油、燃烧、曲轴输出等多个环节,延迟在几百毫秒量级。
基于这些特性,电车的牵引力控制系统实现了对滑移率的全自动闭环控制。高精度传感器——比如电机旋变传感器,轮端每圈可采集数千个数据位,精度远超传统轮速传感器——会提前预判车轮的打滑趋势。一旦判断某个车轮即将打滑,系统不依赖制动介入,而是直接指令电机在毫秒级时间内精确调整输出扭矩:把扭矩从打滑车轮转移到仍有附着力的车轮,或者做微小比例的降扭增扭。
驾驶员只需要踩下加速踏板,剩下的全部交给算法。系统会根据当前路面的附着系数,自动计算并维持该路面下最佳的滑移率目标值——不用驾驶员去揣摩该用 20% 还是 30% 的滑移率——让每个车轮都处于最优抓地状态。这种"踩油门就能获得最大驱动力且不打滑"的体验,对传统越野来说确实是颠覆性的。
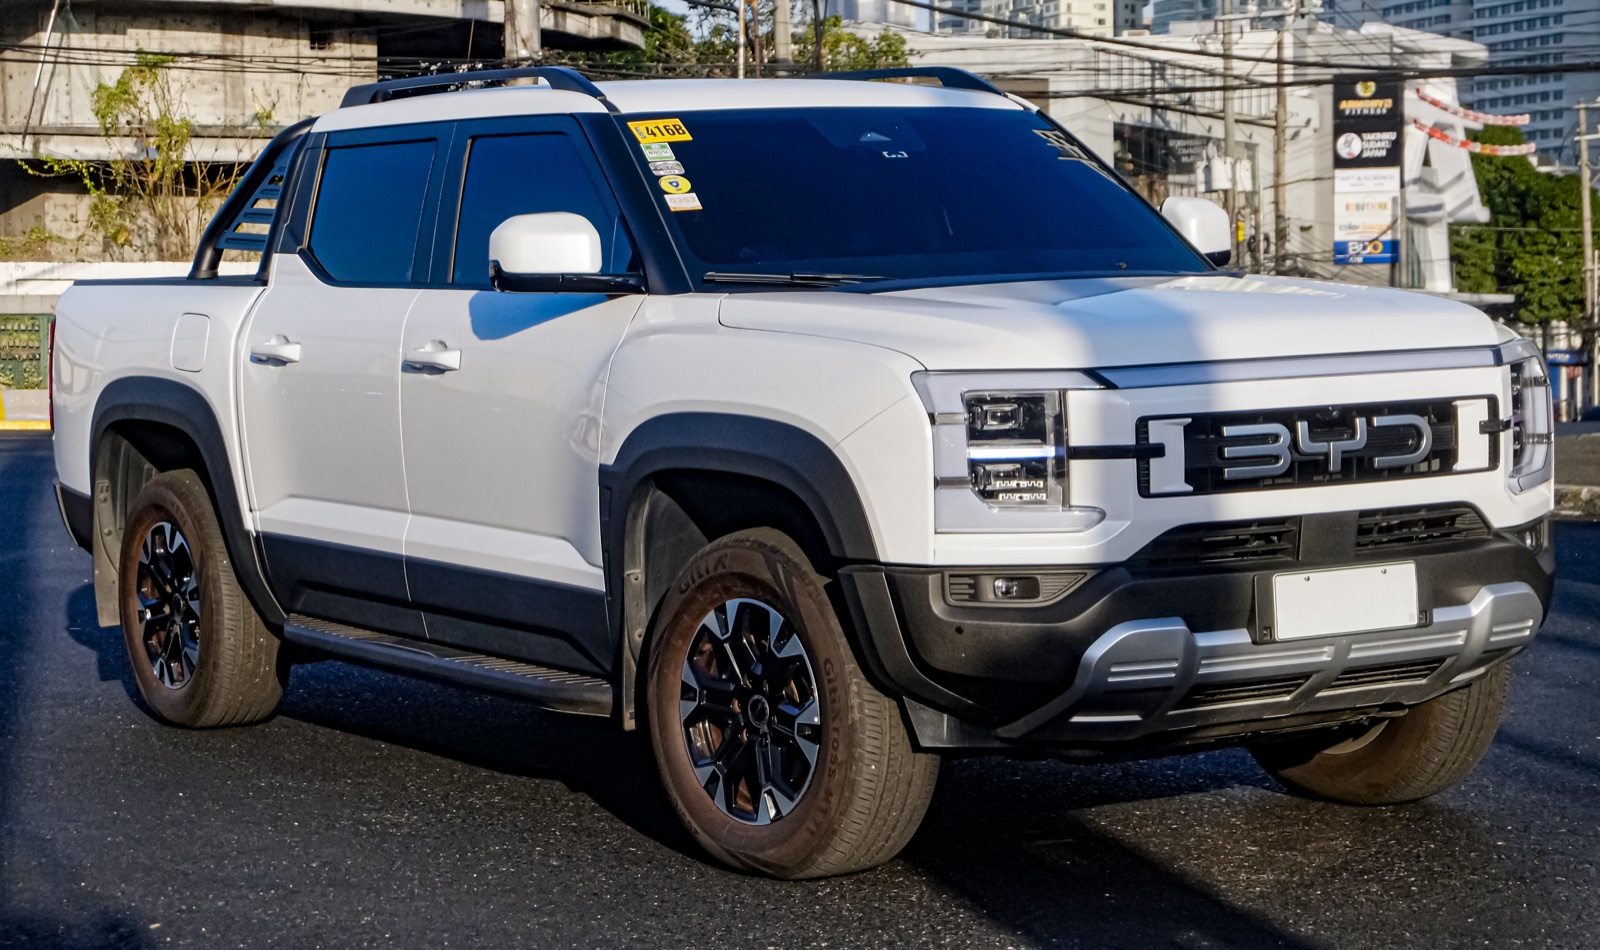
典型案例:比亚迪 SHARK——没有差速锁,越野能力却更强?
这个理论的最佳实践案例是比亚迪 SHARK 皮卡。基于 DMO(Dual Mode Off-road,双模越野)超级混动越野平台打造的 SHARK,综合功率超过 430 马力,搭载前后双电机实现电四驱。
更值得注意的是:早期版本的 SHARK 在硬件层面没有配备任何机械差速锁。按照传统观念,"无锁不越野"几乎是铁律。但 SHARK 在低附着路面的实际表现,却远超许多带着差速锁的柴油越野车。
秘密在于:前后双电机实现了独立、实时的扭矩矢量控制。当某个车轮在沙地或泥泞中附着力下降时,电机的响应速度可以让系统在打滑发生的一瞬间,就把该车轮的扭矩几乎降到 0,并将全部动力转移到仍有附着力的车轮上——效果等同于一把"虚拟差速锁",但比机械锁响应更快、操作完全无感:不需要提前判断路况、不需要停车挂锁,也不存在锁止后转向受限的问题。相比之下,机械差速锁需要驾驶员提前判断、停车手动挂锁,而且锁止状态下转向能力会受到限制。SHARK 正是凭借这套电控逻辑,在没有任何机械锁的前提下,在低附着路面上交出了超越传统越野车的答卷。
结论:一种新的越野范式正在形成
电动车时代,越野能力的竞争正在从"机械锁的数量和发动机排量"转向"电机响应速度与滑移率控制算法的精度"。
燃油车的滑移率控制,本质上是驾驶员与发动机窄扭矩窗口之间的"人机博弈";而电车通过电机的毫秒级响应和恒定扭矩特性,把滑移率控制权从驾驶员脚下,转移到了由 BMS 和电机控制器组成的"数字大脑"中。
它不再考验你的"黄金右脚"是否精准,而是考验系统能否在每一个瞬间、每一种路面上,都精准抓住那个看不见的"最佳滑移率"。比亚迪 SHARK 在没有差速锁的情况下表现优于燃油车,正是这套新范式的生动注脚。当越野不再需要频繁的"脉冲供油"和"点刹"技巧时,这项运动正从一门"手艺"变成一种可以被算法精确复现的"科学"。
来源:比亚迪 SHARK DMO 官方产品参数(BYD);比亚迪 SHARK 发布资料;行业电机扭矩响应数据。封面图:比亚迪 Shark 6 DMO AWD(海外市场 SHARK),摄影:Ethan Llamas,Wikimedia Commons,CC BY-SA 4.0。