Du contrôle humain au contrôle intelligent : comment les VE redéfinissent la traction tout-terrain
Le tout-terrain a toujours été un test pour le pied droit du conducteur. Les véhicules électriques changent silencieusement la donne : la bataille se déplace des réflexes humains vers des algorithmes au millisecondes près. Voici l'histoire du taux de glissement, de la vitesse de réponse des moteurs, et pourquoi un BYD SHARK sans verrou de différentiel mécanique peut mieux tracter qu'un pick-up diesel équipé de trois verrous.
Le problème central : le taux de glissement, le « nombre d'or » du tout-terrain
En conduite tout-terrain, un seul chiffre décide de tout : le taux de glissement — la différence entre la vitesse de rotation des pneus et la vitesse réelle du véhicule. Chaque type de surface exige une réponse complètement différente :
- Surfaces à forte adhérence (goudron) : un taux de glissement de zéro est idéal. Les pneus roulent sans glisser et l'adhérence est maximale.
- Surfaces à faible adhérence (gravier, boue, neige) : un glissement nul n'est pas l'optimum. Brider trop la puissance laisse le véhicule « incapable d'utiliser sa force ». Laisser les pneus glisser de façon contrôlée nettoie les sculptures et laisse la gomme « mordre » le milieu meuble — ce qui produit en réalité plus de motricité.
La question devient donc : quel taux de glissement est le bon ?
Pour un véhicule thermique, la réponse dépend presque entièrement de l'expérience et du pied droit du conducteur. La plage de couple maximal d'un moteur est très étroite (environ 2 000–3 000 tr/min pour l'essence, 1 600–2 200 tr/min pour le diesel). En tout-terrain, le conducteur doit maintenir le moteur « garé » dans cette plage étroite avec un travail précis de l'accélérateur, tout en lisant les retours de patinage et en modulant la puissance manuellement par impulsions ou freinage cadencé pour éviter l'enlisement. Le seuil de compétence est brutal : un conducteur inexpérimenté cale à mi-pente quand les régimes chutent, ou creuse un trou en accélérant à fond et en laissant les roues patiner.
L'avantage disruptif de l'électrique : un contrôle intelligent à l'échelle de la milliseconde
Les véhicules électriques changent la logique à la base, grâce à deux propriétés physiques des moteurs électriques :
- Couple élevé constant sur toute la plage de régime. Un moteur électrique délivre son couple maximal dès le premier tour, et le maintient sur une plage de régime très large. Pas d'attente de montée en régime.
- Réponse extrêmement rapide. Un contrôleur moteur peut ajuster le couple en environ 1 milliseconde. Un moteur thermique doit passer par l'accélérateur, l'injection, la combustion et la sortie du vilebrequin — un délai de l'ordre de plusieurs centaines de millisecondes.
Sur ces bases, le contrôle de traction d'un VE devient un système en boucle fermée entièrement automatique sur le taux de glissement. Des capteurs de haute précision — comme les résolveurs moteur qui échantillonnent des milliers de points de données par tour de roue, bien au-delà d'un capteur de vitesse classique — anticipent le patinage avant même qu'il ne se produise. Dès qu'une roue menace de perdre adhérence, le système ne fait pas appel aux freins : il commande directement au moteur d'ajuster le couple en millisecondes, en transférant le couple de la roue qui patine vers les roues qui accrochent, ou en appliquant de fines corrections à la hausse ou à la baisse.
Le conducteur n'a qu'à appuyer sur l'accélérateur. L'algorithme lit le coefficient d'adhérence de la surface, calcule et maintient le taux de glissement optimal pour cette surface — sans deviner si c'est 20 % ou 30 % qu'il faut — et garde chaque roue à sa limite d'adhérence maximale. « Accélérer à fond et obtenir une motricité maximale sans patiner » est, pour le tout-terrain traditionnel, une expérience réellement disruptive.
Étude de cas : BYD SHARK — sans verrou de différentiel, mais plus fort en tout-terrain ?
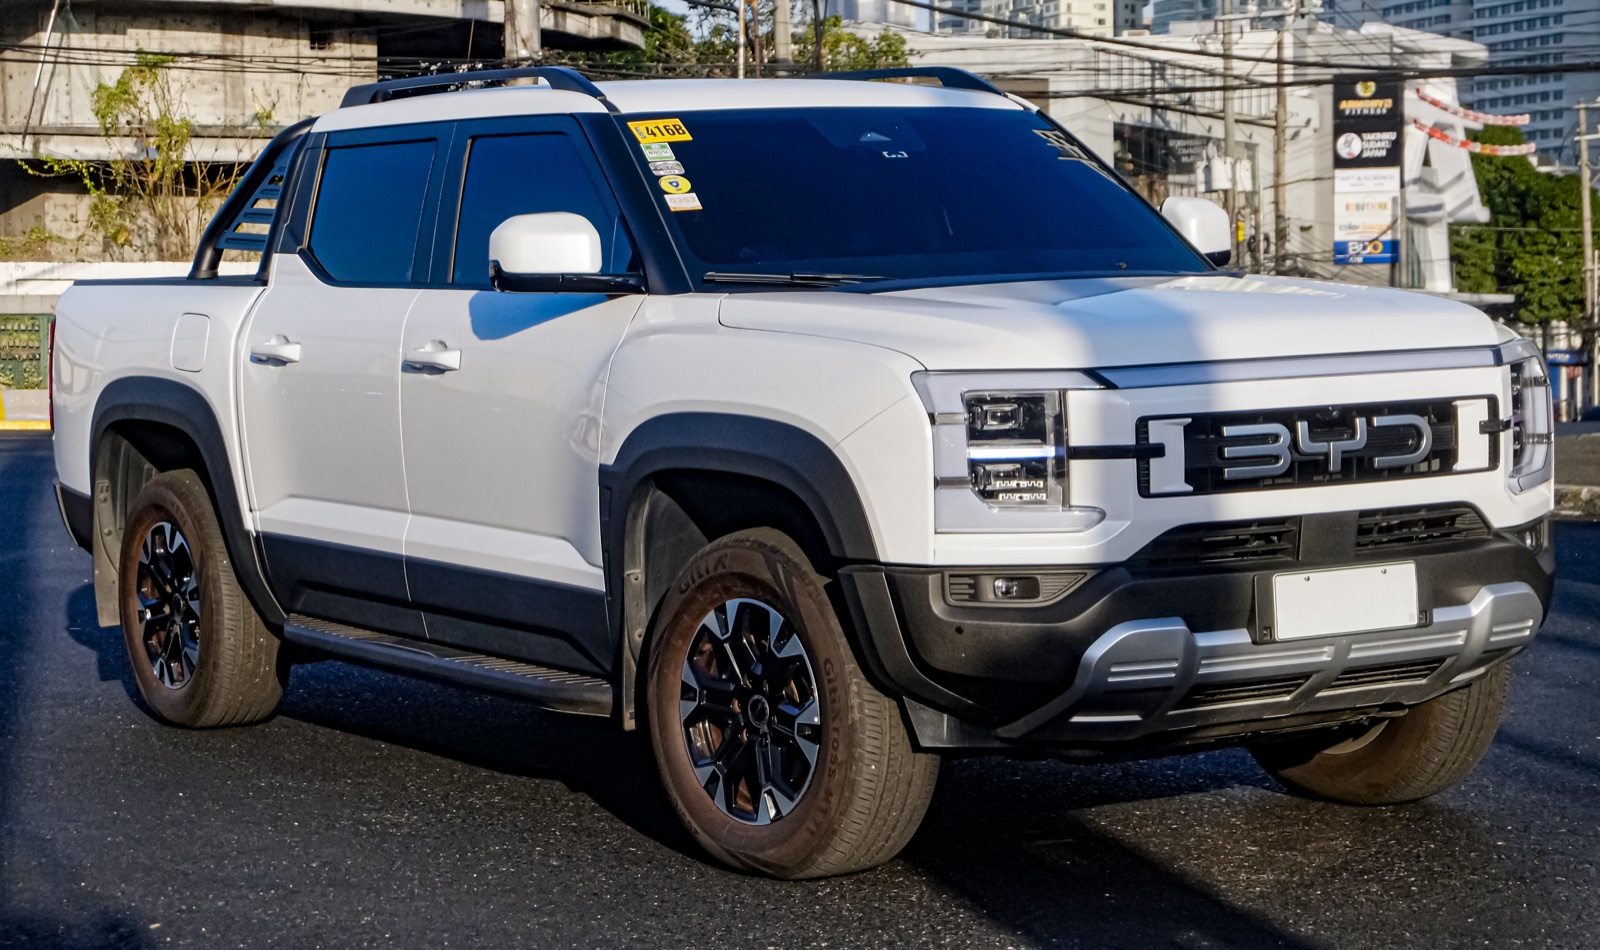
Une preuve éclatante de cette théorie est le pick-up BYD SHARK. Construit sur la plateforme hybride super off-road DMO (Dual Mode Off-road), le SHARK délivre plus de 430 ch combinés, avec des moteurs électriques avant et arrière pilotant un système e-4WD.
Voici le point frappant : les premières versions du SHARK ne portaient aucun verrou de différentiel mécanique. Dans la logique tout-terrain traditionnelle, « pas de verrou, pas de tout-terrain » est presque une loi d'airain. Pourtant, les performances réelles du SHARK sur surfaces à faible adhérence battent de nombreux diesels qui, eux, sont équipés de verrous.
Le secret, c'est que les moteurs avant et arrière permettent un vectoring de couple indépendant et en temps réel. Quand une roue perd adhérence dans le sable ou la boue, la vitesse de réponse du moteur permet au système de ramener le couple de cette roue à presque zéro dès l'instant où le patinage commence, et de transférer toute la puissance vers les roues qui accrochent encore. En pratique, c'est un « verrou de différentiel virtuel » — mais qui réagit plus vite qu'un verrou mécanique et fonctionne totalement en douceur : pas besoin d'anticiper le terrain, pas d'arrêt pour enclencher, et aucune restriction de direction pendant qu'il est actif. Un verrou mécanique, lui, exige que le conducteur anticipe le parcours, s'arrête et l'enclenche manuellement, et accepte une direction limitée tant qu'il est engagé.
C'est ainsi que le SHARK, sans aucun verrou mécanique, affiche des résultats tout-terrain supérieurs à ceux des pick-up conventionnels sur surfaces à faible adhérence — le « mauvais » équipement sur le papier, le bon système dans la pratique.
Conclusion : un nouveau paradigme tout-terrain se dessine
À l'ère de l'électrique, la course à l'armement tout-terrain glisse du nombre de verrous et de la taille du moteur vers la vitesse de réponse du moteur électrique et la précision des algorithmes de contrôle du taux de glissement.
Le contrôle du glissement d'un thermique est essentiellement un jeu homme-machine entre le conducteur et une fenêtre de couple étroite. Un VE transfère ce contrôle hors du pied du conducteur, dans un « cerveau numérique » composé du système de gestion de la batterie et des contrôleurs moteur. Il ne teste plus si votre « pied droit en or » est précis — il teste si le système peut attraper ce taux de glissement optimal invisible, à chaque instant, sur chaque surface.
Le SHARK qui surclasse des tout-terrains thermiques verrouillés sans un seul verrou mécanique est la note de bas de page éclatante de ce nouveau paradigme. Quand le tout-terrain n'exige plus les astuces d'accélération par impulsions et de freinage cadencé, la discipline passe d'un métier à une science — que les algorithmes peuvent reproduire avec précision, à chaque fois.
Sources : spécifications officielles BYD SHARK DMO (BYD) ; documents de lancement du BYD SHARK ; données industrielles sur la réponse de couple des moteurs. Photo de couverture : BYD Shark 6 DMO AWD (SHARK des marchés export) par Ethan Llamas, Wikimedia Commons, CC BY-SA 4.0.
Retour aux articles · Voir les commentaires sur la page interactive